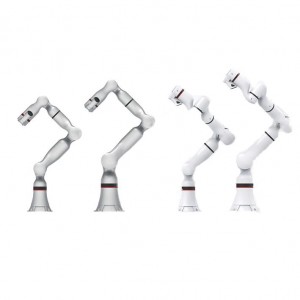
მოქნილი კოლაბორაციული პალეტიზაციის რობოტი, ყუთების ავტომატური დამუშავება და დაწყობა, ინტელექტუალური პალეტიზაცია
პროდუქტის გამოყენების სცენარის დიაგრამა


პროდუქტის შესავალი
ავტომატური დამუშავება და პალეტიზაცია
ეს თანამშრომლობითი რობოტი ახორციელებს ავტომატურ დამუშავებას და პალეტიზაციას, შესაფერისია ყუთებისა და სხვადასხვა მასალისთვის და ფართოდ გამოიყენება საწყობებსა და წარმოების ხაზებში.
მარტივი სწავლება და სწრაფი რეჟიმის გადართვა
ის იყენებს მარტივ სწავლების პარამეტრებს რთული პროგრამირების გარეშე, მხარს უჭერს სწრაფ რეჟიმში გადართვას, მარტივ მუშაობას და მოსახერხებელ ყოველდღიურ გამოყენებას.
უსაფრთხო ადამიან-მანქანის თანამშრომლობა
სტაბილური და უსაფრთხო მუშაობა ხელს უწყობს ადამიანსა და მანქანას შორის თანამშრომლობას, ეფექტურად ზოგავს შრომას და აუმჯობესებს ავტომატური წარმოების საერთო ეფექტურობას.

პროდუქტის ინფორმაცია


პროდუქტის ძირითადი მახასიათებლები
კოლაბორაციული პალეტირების რობოტი ეგუება სხვადასხვა ზომის ყუთებს მოქნილი, ავტომატიზირებული დაწყობის ამოცანებისთვის. მხარს უჭერს ადამიანსა და რობოტს შორის თანამშრომლობას, არ საჭიროებს დამატებით დამცავ ღობეს, ერგება კომპაქტურ სახელოსნოს განლაგებას. აღჭურვილია ვაკუუმური/მექანიკური დამჭერებით ყუთების სტაბილურად დასაჭერად, რაც ამცირებს მასალის ჩამოვარდნის რისკს.პალეტიზაციის მაღალი სიზუსტე ინარჩუნებს ყუთების დასტების სისუფთავეს, რაც მინიმუმამდე ამცირებს ტრანსპორტირების დროს დაზიანებას. გამოდგება პალეტიზაციის ამოცანებისთვის ლოჯისტიკაში, საწყობებში, კვების, ელექტრონიკის და სხვა ინდუსტრიებში. გადათრევის მეთოდით სწავლება ამცირებს პროგრამირების ბარიერებს, რაც საშუალებას იძლევა სწრაფად დამონტაჟდეს ადგილზე.
მოდულური სამუშაო ადგილის დიზაინი სწრაფად უკავშირდება კონვეიერებს, ეგუება არსებულ საწარმოო ხაზის განახლებებს. დაბალი ხმაურის მუშაობა შეესაბამება სახელოსნოს გარემოს, მინიმუმამდე ამცირებს მიმდებარე სამუშაო პროცესების შეფერხებას. მრავალპალეტიანი რეჟიმი მხარს უჭერს ყუთების უწყვეტ პალეტიზაციას მრავალი პარტიისთვის, რაც აუმჯობესებს ეფექტურობას. კომპაქტური კორპუსის სტრუქტურა მცირე ფართობით, რაც საშუალებას იძლევა მოქნილი განლაგების სხვადასხვა სამუშაო სადგურზე. სახსრებზე გადატვირთვისგან დაცვა ავტომატურად აჩერებს რობოტს დარტყმის შემთხვევაში, რაც ამცირებს აღჭურვილობის დაზიანების რისკს.
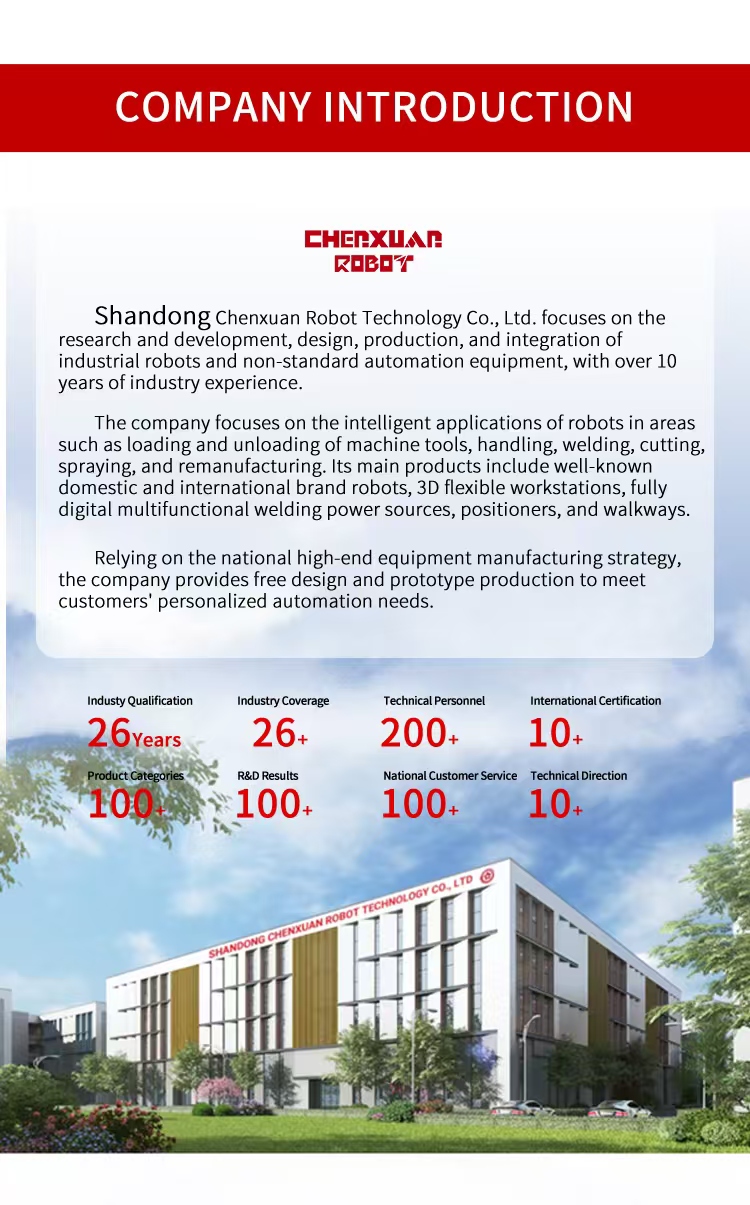
კომპანიის შესავალი
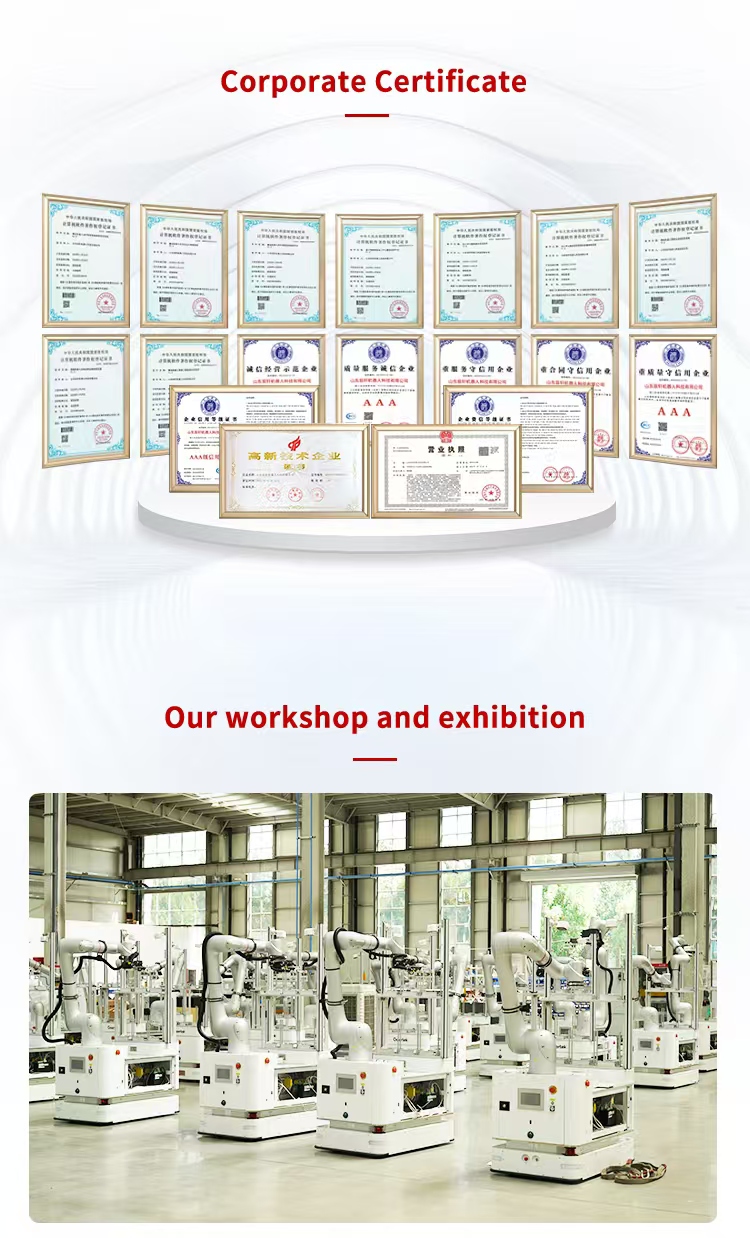
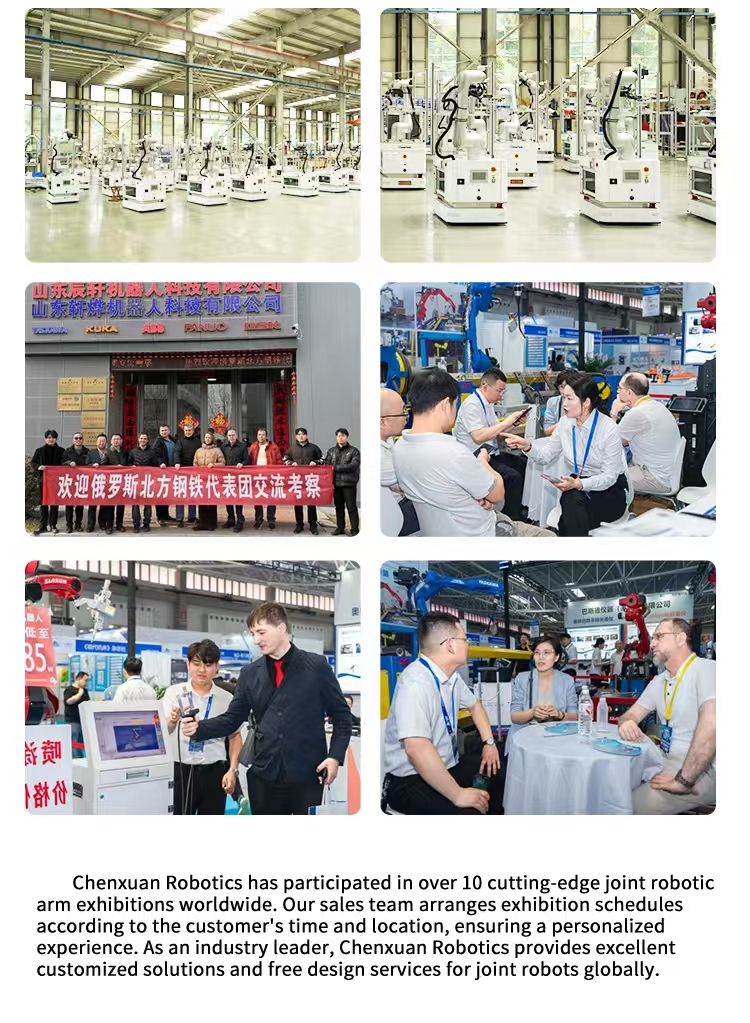
ქარხნული მდგომარეობა
დაწერეთ თქვენი შეტყობინება აქ და გამოგვიგზავნეთ